Firmware, die unter Druck funktioniert.
Wir schreiben die Software unserer eigenen unbemannten Systeme — von der Echtzeitregelung auf Mikrocontrollern bis zur Autonomie auf Edge-Rechnern. Dasselbe leisten wir für Kunden aus Verteidigung, Motorsport und Industrie. Hardware und Firmware entstehen bei uns im selben Team, deshalb werden Timing, Schnittstellen und Fehlerfälle gemeinsam gelöst.
Quellcode gehört Ihnen · Secure Boot & signierte Updates · QM nach EN 9100 (in Vorbereitung)
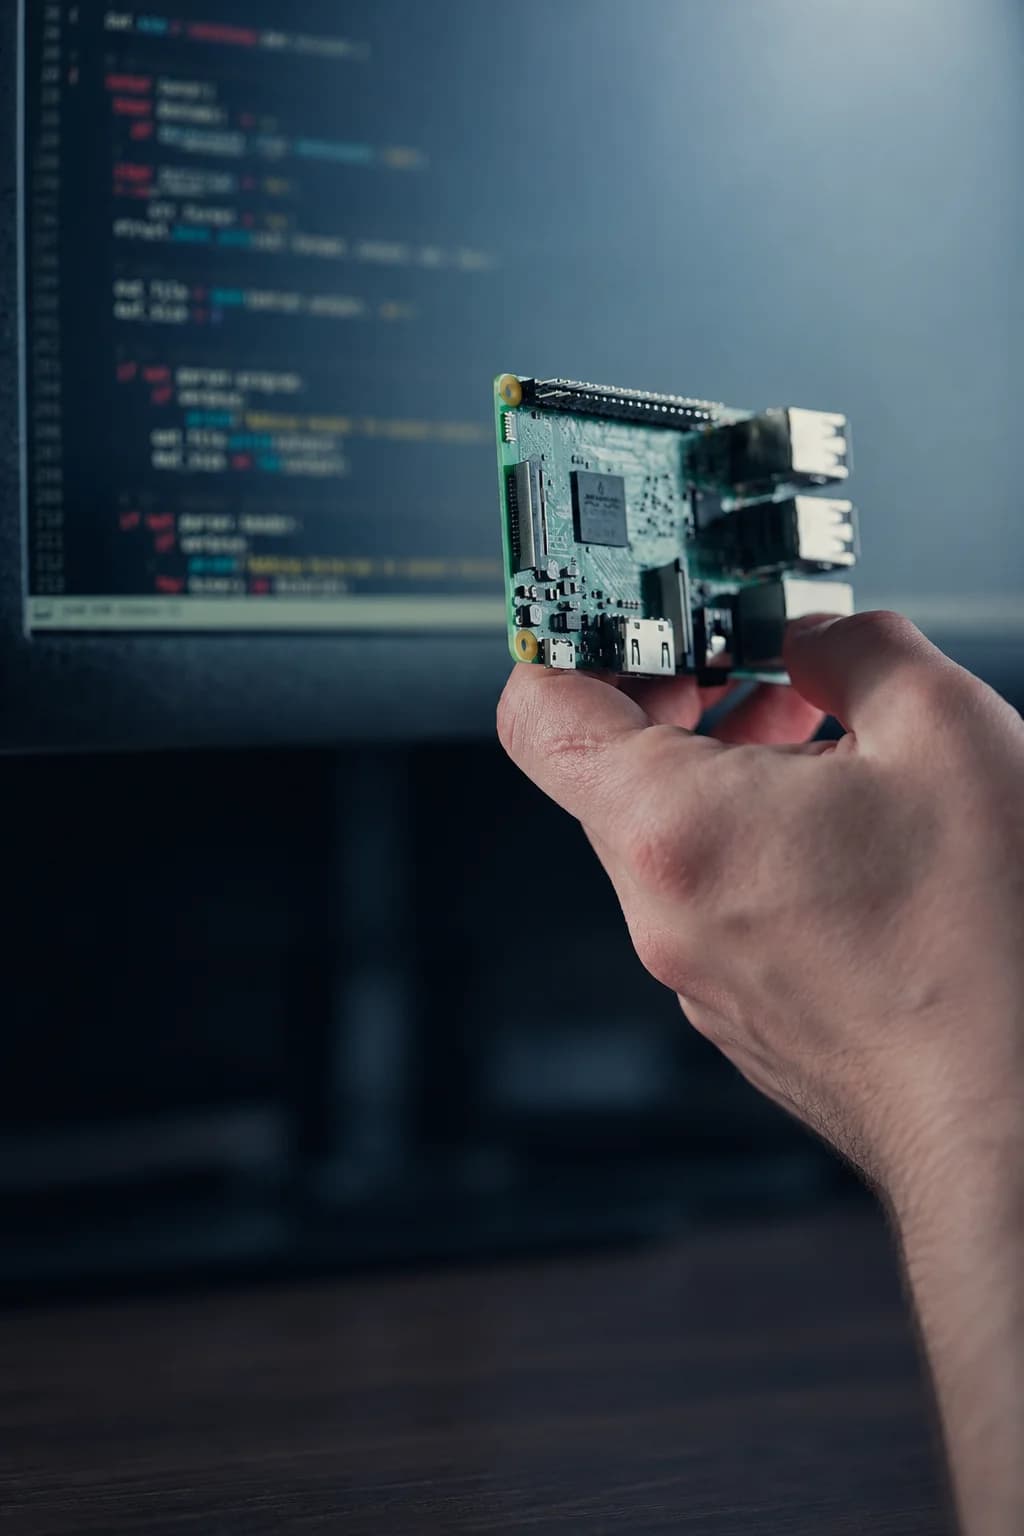
Ein Software-Stack. Bewährt in unseren Systemen.
Harte Echtzeit auf der Steuerung, Wahrnehmung und Autonomie auf dem Companion Computer — als durchgängige Architektur über alle unsere Plattformen.
- Ebene 4 — AutonomieMissionslogik, Umfeldwahrnehmung, Navigation bei gestörtem GNSS · NVIDIA Jetson Modul · Linux / ROS 2
- Ebene 3 — KommunikationTelemetrie- und Steuerlink · MAVLink / eigenes Protokoll · verschlüsselter Datalink · CAN / DroneCAN, Ethernet
- Ebene 2 — RegelungSensorfusion, Zustandsschätzung, Echtzeitregelkreise · RTOS · eigener Stack / basierend auf PX4 / ArduPilot
- Ebene 1 — HardwareTreiber, Bootloader und HAL für unsere Flugsteuerung und unser Carrier Board · MCU-Familie
Was wir entwickeln.
Echtzeit-Firmware
Deterministischer Code, bei dem jede Mikrosekunde zählt.
- Bare-Metal- und RTOS-Firmware
- Regelkreise, Motor- und Aktoransteuerung
- Treiber und Bootloader
- Timing-Analyse auf echter Hardware
Edge & Autonomie
Verarbeitung im System, nicht in der Cloud.
- Embedded Linux, BSP und Yocto-Images
- Computer Vision auf Jetson-Hardware
- Sensorfusion und Zustandsschätzung
- Navigation bei gestörtem GNSS
Kommunikation
Robuste Verbindungen zwischen Sensoren, Subsystemen und Bediener.
- CAN / DroneCAN, Ethernet, UART, SPI
- MAVLink und eigene Protokolle
- Live-Telemetrie, hochfrequentes Datenlogging
- Schnittstellendokumente (ICD)
Tools & Updates
Wartbar über den Prototyp hinaus.
- Konfigurations- und Kalibriertools
- Feld-Updates mit Rollback
- Reproduzierbare Builds, CI-Pipeline
- Diagnose für Bediener und Service
Software, die sicher ausfällt — und sich nicht manipulieren lässt.
Ob im Einsatz oder auf der Strecke: Ein Softwarefehler ist ein Systemausfall. Deshalb entwickeln wir für widrige Bedingungen, Linkverlust und feindliche Umgebungen — und testen genau das vor der Auslieferung.
- Fail-Safe
- Watchdogs, Zustandsüberwachung, definiertes Verhalten bei Linkverlust, Sensorausfall und Unterspannung
- Secure Boot
- Signierte Firmware, verifizierte Bootkette, authentifizierte Updates, falls umgesetzt.
- Link-Sicherheit
- Verschlüsselte Steuer- und Telemetrielinks, AES-256 / projektspezifische Schlüssel
- Entwicklungsprozess
- Coding-Standard MISRA C / eigener, Code-Reviews, statische Analyse, Rückverfolgbarkeit von Anforderung bis Test; Praktiken angelehnt an DO-178C
- Lieferkette
- SBOM für jedes Release, Lizenzprüfung von Fremdcode, Entwicklung in der EU
Erst auf dem Prüfstand, dann im Feld.
Software-in-the-Loop
Regelungs- und Missionslogik laufen bei jedem Commit gegen eine simulierte Dynamik.
Hardware-in-the-Loop
Echte Boards, echte Sensoren und Aktoren, simulierter Betrieb — inklusive gezielter Fehlerinjektion.
Feldtests
Validierung unter realen Bedingungen, mit vollständigem Logging und Auswertung.
In fünf Schritten von der Anforderung zum Release.
Neuentwicklung, Portierung bestehenden Codes auf neue Hardware oder ein Prototyp, der Serienreife erreichen soll: Jede Phase endet mit einem Review und einer klaren Entscheidung.
- 01
Anforderungen
Funktionen, Timing-Budgets, Schnittstellen, Sicherheitsfälle. NDA unterzeichnet.
- 02
Architektur
Softwarearchitektur, ICDs, Toolchain. Review mit Ihren Ingenieuren.
- 03
Implementierung
Iterative Builds auf echter Hardware, SIL-Tests bei jedem Commit.
- 04
Integration & HIL
Systemintegration, Fehlerinjektion, Feldtests.
- 05
Release & Support
Versioniertes Release, Dokumentation, Update-Tools, langfristige Wartung.
Was Sie erhalten.
Alles, was Sie brauchen, um die Software zu bauen, zu testen, zu zertifizieren und zu warten — mit uns oder ohne uns.
- Serien-Firmware
- Signierte, versionierte Releases mit Release Notes
- Quellcode & Build-Umgebung
- Vollständiger Code, reproduzierbarer containerisierter Build, CI-Konfiguration
- Schnittstellendoku
- ICDs, Protokollspezifikationen, API-Referenz
- Tests & Berichte
- SIL-/HIL-Testsuiten, Ergebnisse, Anforderungsrückverfolgung
- SBOM & Lizenzen
- Software-Stückliste und Lizenzbericht für Fremdkomponenten
- Tools
- Konfigurations-, Kalibrier- und Update-Tools für den Feldeinsatz
Häufige Fragen.
Arbeiten Sie auch mit fremder Hardware?
Ja. Wir entwickeln Firmware für Boards anderer Hersteller und portieren bestehenden Code auf neue Hardware. Am besten wird es, wenn wir beides entwickeln — Voraussetzung ist es nicht.
Erhalten wir den Quellcode?
Ja. Quellcode und Build-Umgebung sind vollständig Teil der Lieferung, gemäß den vereinbarten Vertragsbedingungen.
Basiert Ihr Stack auf Open-Source-Autopiloten?
Unser Stack basiert auf PX4 / ArduPilot mit eigenen Erweiterungen. Jedes Release enthält eine SBOM und Lizenzprüfung — Sie wissen genau, was Sie ausliefern.
Unterstützen Sie uns bei der Zertifizierung?
Wir arbeiten mit Anforderungsrückverfolgung, Code-Reviews und Testnachweisen, die eine Zertifizierung unterstützen. Formale Unterstützung für DO-178C o. Ä.: Ihr Angebot ergänzen.
Bieten Sie langfristige Wartung an?
Ja. Fehlerbehebungen, Sicherheitsupdates und neue Funktionen im Rahmen eines Wartungsvertrags.
Senden Sie uns Ihre Anforderungen. Sie sprechen direkt mit einem Ingenieur.
Ein Lastenheft, ein Schnittstellendokument oder die Aufgabe, die gelöst werden soll. Ein Software-Ingenieur meldet sich innerhalb von 2 Werktagen — auf Wunsch unter NDA.